Endüstriyel yapay zeka projelerinde sistem entegratörlerinin ve kalite kontrol mühendislerinin karşılaştığı en büyük engel "hatalı veri kıtlığıdır" (Data Scarcity).
Bir döküm hattında %0.01 oranında görülen mikro çatlakları yakalamak için derin öğrenme modeli eğitmeniz gerektiğinde, sahadan binlerce hatalı parça fotoğrafı toplamak aylar alabilir. Daha da zoru, henüz üretimine başlanmamış yeni bir otomotiv parçası için kalite kontrol sistemini kurulum gününe hazır etmek zorundaysanız elinizde sıfır adet fiziksel numune bulunur.
Geleneksel "sahadan fotoğraf topla, elle etiketle, modeli eğit" yaklaşımı bu senaryolarda tamamen tıkanır.
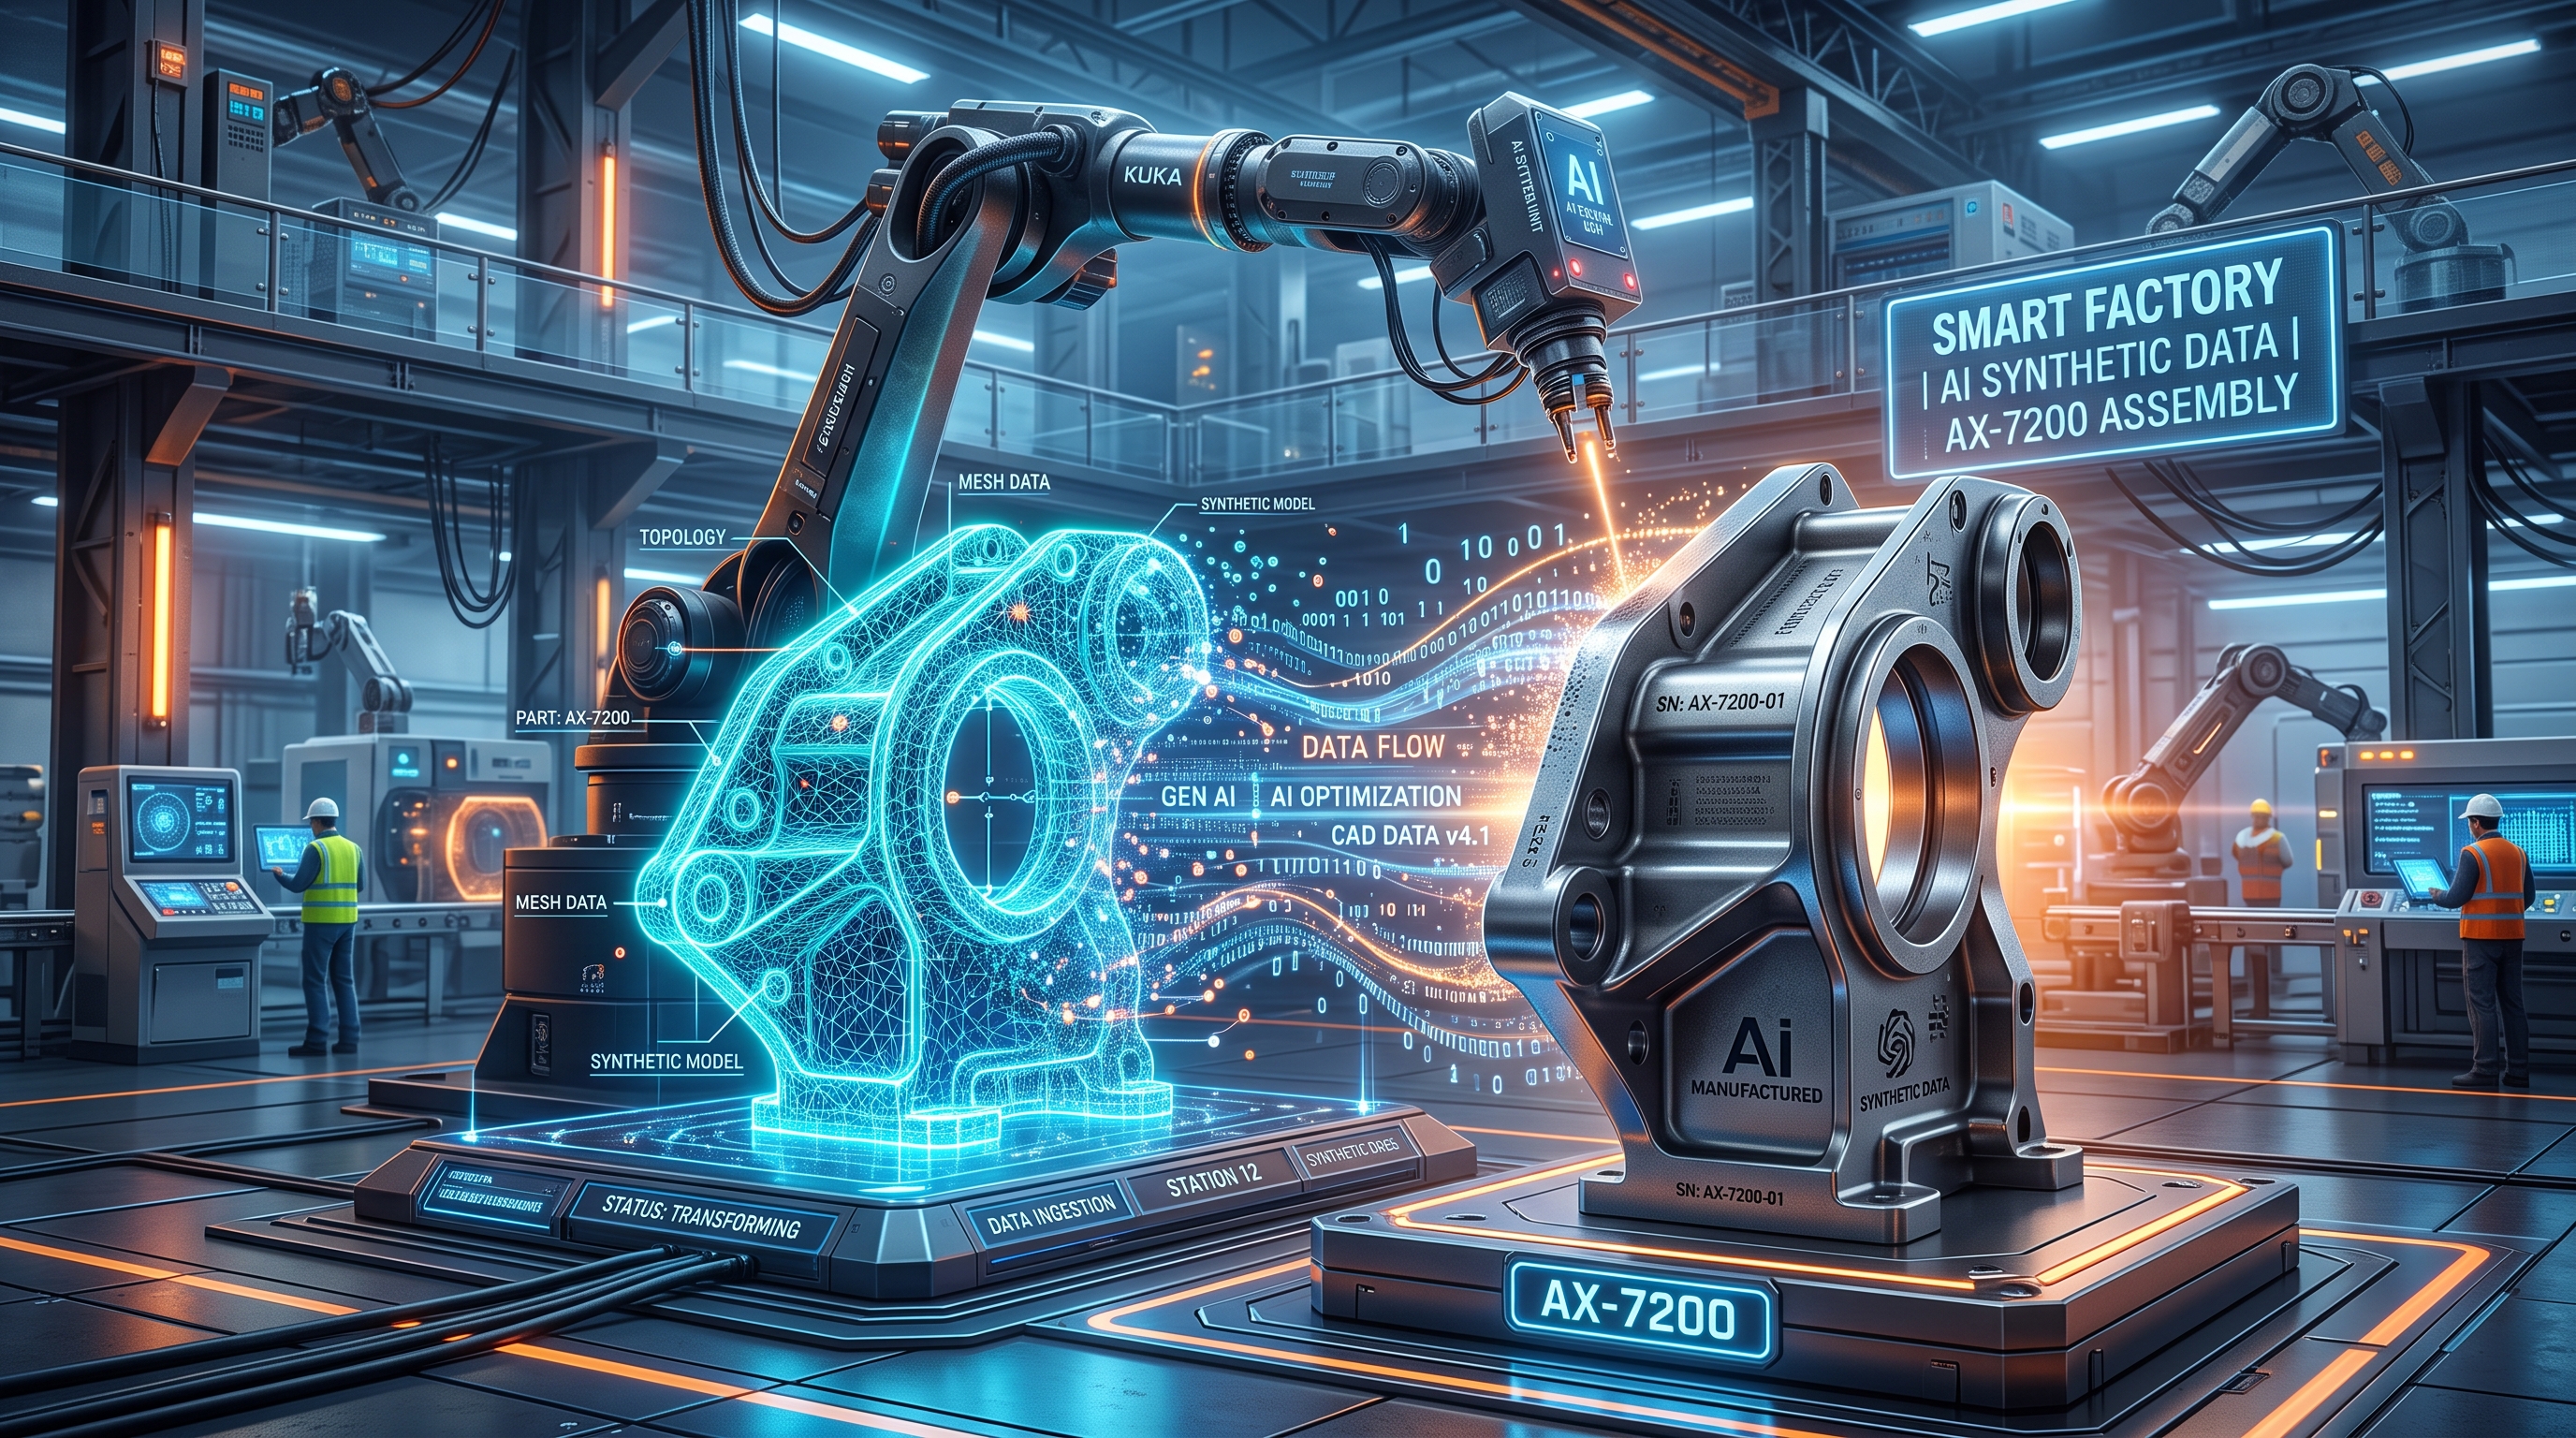
Çözüm; fiziksel dünyayı beklemek yerine, foton simülasyonları ve CAD verileri ile Sentetik Veri üreterek modeli fiziksel parça daha banttan inmeden tam performansla eğitmektir.
CAD Verisinden Foto-Gerçekçi Sahneler: NVIDIA Omniverse ve Isaac Sim
Sentetik veri üretimi, 3D CAD modellerinin basit kaplamalarla render alınması değildir. Endüstriyel bir kameranın optik koşullarını taklit edebilmek için fizik tabanlı ışık simülasyonu (Ray-Tracing / Path-Tracing) şarttır.
NVIDIA Omniverse ve Isaac Sim gibi endüstriyel simülasyon platformları, Universal Scene Description (USD) formatı üzerinden parçaların sadece geometrisini değil, malzeme optiğini de simüle eder:
BDRF (Bidirectional Reflectance Distribution Function): Döküm alüminyumun pürüzlülüğü, plastik enjeksiyonun matlığı veya işlenmiş çeliğin yönsel ışık yansıtma katsayısı matematiksel olarak modellenir.
Optik ve Aydınlatma Simülasyonu: Kameranın lens distorsiyonu, sensör gürültüsü (sensor noise), alan derinliği (depth of field) ve endüstriyel LED aydınlatmanın geliş açıları ortamda %100 fiziksel doğrulukla simüle edilir.
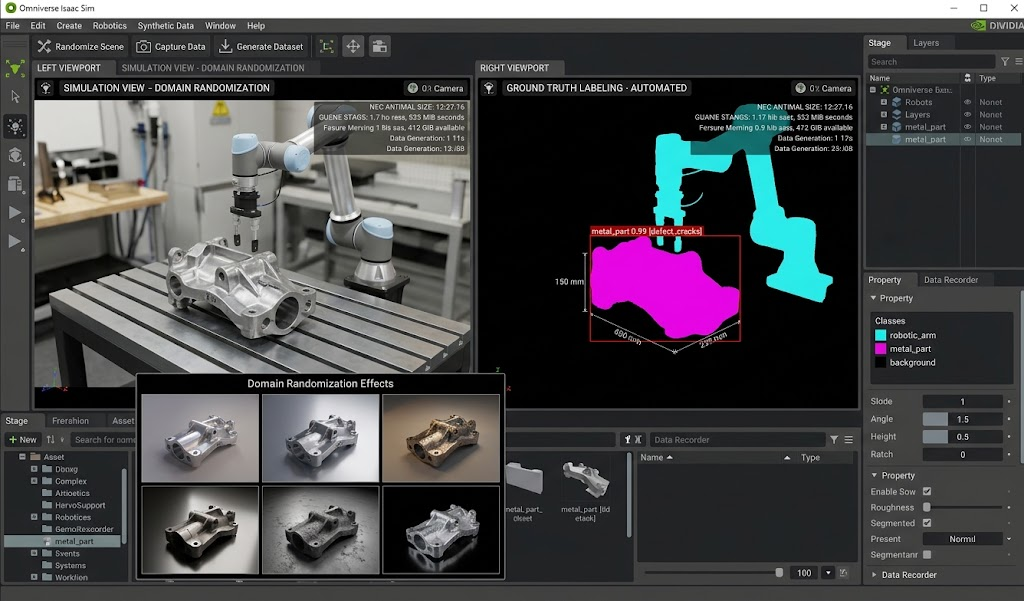
Bu sayede, tek bir CAD modelinden birkaç saat içinde farklı ışık, açı ve leke kombinasyonlarına sahip 100.000 adet etiketlenmiş (görüntü seviyesinde piksel piksel segmente edilmiş) sentetik görsel üretilebilir.
Sim-to-Real Gap ve Domain Randomization
Sentetik verilerle eğitilen bir modelin karşılaştığı en büyük tehlike Sim-to-Real Gap’tir. Yani modelin simülasyondaki mükemmel sentetik görsellerde %99 başarı gösterip, sahaya indiğinde gerçek kameradaki mikro tozları veya ışık titremelerini görünce çökmesidir.
Bu açığı kapatmanın mühendislik yöntemi Domain Randomization (Alan Rastgeleleştirmesi) tekniğidir:
Simülasyon motoru sentetik veri üretirken kamera açısını, ışık şiddetini, yüzey pürüzlülüğünü, arka plan gürültüsünü ve hatta mercek üzerindeki mikro toz desenlerini rastgele aralıklarda sürekli değiştirir.
Model, nesneyi tek bir mükemmel ışık altında ezberlemek yerine, değişmeyen temel yapısal özellikleri öğrenmeye zorlanır.
Generative AI ve Sentetik Anomali Enjeksiyonu
Son dönemde sentetik veri üretimine katılan en güçlü araçlardan biri de Üretken Yapay Zeka (Generative AI / Diffusion & Inpainting) modelleridir.
3D simülasyondan elde edilen pürüzsüz ve hatasız parçaların üzerine ControlNet ve Stable Diffusion mimarileri kullanılarak endüstriyel anlamda mantıklı anomaliler "enjekte" edilir. Örneğin, kusursuz bir kumaş dokusunun üzerine yapay olarak gerçekçi yırtıklar veya döküm parçanın üzerine mikro gözenekler sentezlenir.
Sonuç
Sentetik veri teknolojisi, endüstriyel yapay zekanın "veri toplama" darboğazını kırarak projelerin canlıya alınma sürelerini aylardan günlere indirir. Sahadan numune gelmesini beklemek yerine simülasyon ortamında eğitilen modeller, fabrika bandı ilk kez çalıştığında hazır duruma gelir.