Bir endüstriyel kalite kontrol projesine başlarken donanım kataloğunu açtığınızda terim bombardımanına tutulursunuz: "Inference Kamera mı kullanalım, SWIR mi? Yoksa Line Scan X-Ray mi?"
Bu sorular, teknik olarak elma ile armudu kıyaslamaktır. Çünkü endüstriyel vizyon dünyasında tek bir "kamera tipi" yoktur. Bir kamera, neyi gördüğüne (optik/X-Ray spektrumu), veriyi nerede işlediğine (sistem mimarisi) ve görüntüyü nasıl taradığına (sensör yapısı) göre tamamen farklı üç eksende tanımlanır.
Yanlış donanım seçimi nedeniyle bütçelerin heba olmasını önlemek adına, görünür ışıktan X-Ray frekanslarına uzanan endüstriyel kameraları tüm boyutlarıyla kapsamlı bir mimari haritada bir araya getiriyoruz.
1. Kategori: Kameranın Neyi Görebildiği (Optik, Spektral ve X-Ray Sınıflandırma)
Bu boyut, kameranın fotonların hangi dalga boyuna veya enerji seviyesine hassas olduğunu tanımlar. Nesnenin yüzey rengini mi, kimyasal bileşimini mi, moleküler gerilimini mi yoksa malzemenin iç yapısını mı göreceğinizi belirleyen katman burasıdır.
RGB ve Monokrom Kameralar (Görünür Işık - 400–700 nm): İnsan gözünün gördüğü spektrumdur. Şekil, boyut, var/yok ve belirgin renk kontrastına sahip standart parça kontrollerinde kullanılır.
SWIR ve NIR Kameralar (Kızılötesi - 900–1700 nm): Görünür ışığın ötesindeki moleküler emilim bandını görür. Plastik türlerini ayırma, ambalaj arkasındaki sıvıyı görme veya gıdadaki iç çürükleri tespitte kullanılır.
Hiperspektral Kameralar (Kimyasal Tayf): Her piksel için yüzlerce dar dalga boyu bandı kaydederek nesnenin doğrudan kimyasal haritasını (yağ, protein, nem vb.) çıkarır.
Polarizasyon Kameraları (Işık Titreşim Açısı): Işığın geliş açısını ve polarizasyon derecesini (DoLP/AoLP) ölçer. Şeffaf cam/plastiklerdeki iç gerilimleri (stress points) ve parlak yüzey yansımalarını tespit eder.
Termal Kameralar (LWIR - 8.000–14.000 nm): Yüzeyden yayılan ısı enerjisini ölçer. Kaynak kalitesi, elektrik panoları ve malzeme içi döküm boşlukları kontrolünde kullanılır.
X-Ray ve Tomografi Sistemleri (Radyografik Görüntüleme - NDT): Fotonların yüzeyde kalmayıp malzemenin doğrudan içine işlediği yüksek enerjili elektromanyetik spektrumdur. Optik ve SWIR kameraların geçemediği opak metallerin, alüminyum dökümlerin (porosity), BGA çip altı lehimlerinin (voiding) ve kapalı ambalajların içindeki gizli kusurları tahribatsız olarak (NDT) görünür kılar.
2. Kategori: Verinin Nerede İşlendiği (İşlem Mimarisi)
Bu boyut, kameranın akıl merkezinin nerede olduğunu tanımlar. Sensörden elde edilen piksel verisinin nerede karara dönüşeceğini bu mimari belirler.
Standart / Streaming Kameralar: Kameranın içinde gelişmiş bir işlemci yoktur. Sensörden (veya X-Ray Düz Panel Dedektörden) aldığı ham görüntüyü GigE, USB3, CoaXPress veya Camera Link kabloları üzerinden doğrudan bir Endüstriyel PC'ye (IPC) akıtır. Tüm görüntü işleme ve AI/Derin Öğrenme modelleri harici bu bilgisayarda çalışır.
Inference Kameralar (Edge AI Kameralar): Kameranın kasası içinde gömülü bir NPU/GPU veya yapay zeka çipi bulunur. Derin öğrenme modeli (YOLO, Anomali Tespiti vb.) doğrudan kameranın içinde çalışır. Dış dünyaya devasa video akışı değil, sadece milisaniyeler içinde "Hatalı/Sağlam" metin verisi gönderir.
Akıllı Kameralar (Smart Cameras): Kendi içinde mikroişlemci ve kural tabanlı yazılım (OpenCV, Halcon vb.) barındıran kompakt sistemlerdir. Genellikle barkod okuma, var/yok kontrolü ve basit boyut ölçümlerini harici bilgisayara ihtiyaç duymadan çözer.
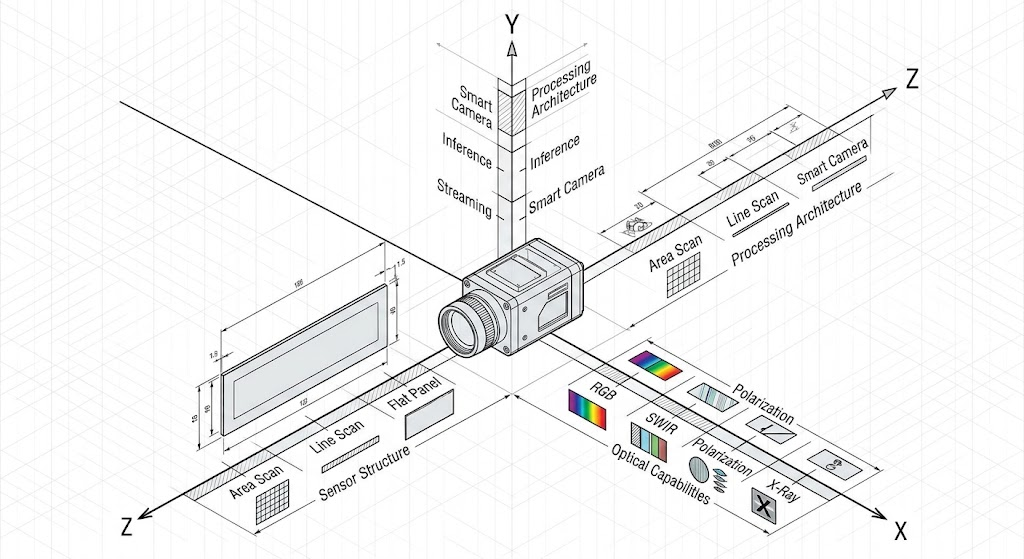
3. Kategori: Görüntünün Nasıl Yakalandığı (Sensör ve Tarama Yapısı)
Bu boyut, kameranın fiziksel hareket ve mekanik hatla olan senkronizasyon biçimini tanımlar.
Area Scan Kameralar (Alan Tarama): Klasik kare/dikdörtgen matrisli sensörlerdir. Kamera veya parça anlık olarak durduğunda durağan fotoğraf çeker.
Line Scan Kameralar (Satır Tarama): Sensörü tek bir satırdan (örneğin 8192x1 piksel) oluşur. Kâğıt, tekstil, rulo sac gibi kesintisiz akan hatlarda veya sürekli hareket eden X-Ray konveyörlerinde encoder senkronizasyonuyla sonsuz tuval görüntüsü oluşturur.
Flat Panel Dedektörler (X-Ray Sensörleri): X-Ray fotonlarını görünür ışığa ve ardından dijital elektrik sinyallerine dönüştüren özel sintilatör tabanlı panel sensörlerdir.
Event-Based Kameralar (Nöromorfik): Kare (frame) çekmez. Yalnızca piksellerdeki ışık değişimlerini mikro saniye seviyesinde tetikleyerek kaydeder. Ultra yüksek hızlı hareket denetimlerinde kullanılır.
3D Kameralar / Profilimetreler: Yüzeyin sadece X-Y koordinatını değil, derinlik (Z) verisini de alarak Nokta Bulutu üreten sensörlerdir.
Karmaşayı Çözmek: Gerçek Saha Örnekleri
Sınıflandırma kafa karışıklığını birbiriyle birleştirerek çözebiliriz:
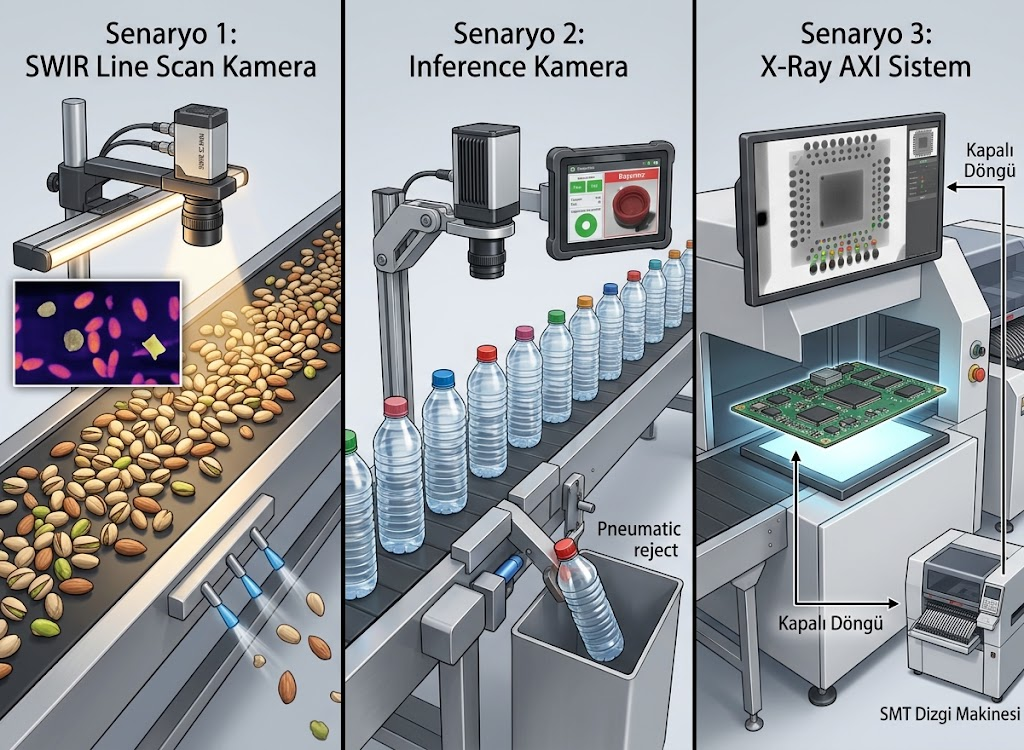
Örnek 1: "Streaming + SWIR + Line Scan Kamera"
Akan bir gıda bandında gıdaların iç çürüğünü yakalamak istiyorsanız; dalga boyu SWIR, tarama yapısı Line Scan, veriyi devasa boyuttan dolayı PC'de işleyeceğiniz için işlem mimarisi Streaming olan bir kamera seçersiniz.
Örnek 2: "Inference + RGB + Area Scan Kamera"
Bir montaj hattında parçanın ters/düz takıldığını tespit etmek için pano maliyeti olmadan çözüm üretmek istiyorsanız; görünür ışıkta çalışan (RGB), anlık fotoğraf çeken (Area Scan) ve modeli kendi içinde koşturan (Inference) bir akıllı AI kamerası seçersiniz.
Örnek 3: "Streaming + X-Ray + Flat Panel / Area Scan Kamera"
SMT hattında BGA çiplerinin altındaki kapalı lehim topçuklarını veya alüminyum motor bloğunun içindeki döküm boşluklarını incelemek istiyorsanız; görünür ışığın geçemediği malzemeyi geçen (X-Ray), yüksek çözünürlüklü kesit alan (Flat Panel) ve görüntüyü panodaki GPU sunucusuna akıtan (Streaming) bir yapı kurgularsınız.
Sonuç
Bir görüntü işleme projesinde donanım seçerken kendinize şu üç soruyu sormalısınız:
Neyi görmeliyim? (Renk mi, kimya mı, gerilim mi, ısı mı, yoksa malzemenin içi mi?) Optik/X-Ray Seçimi
Nasıl taramalıyım? (Parça sabit mi, akıyor mu, 3D derinlik var mı?) Sensör Seçimi
Veriyi nerede işlemeliyim? (Kamera içinde mi, panodaki bilgisayarda mı?) Mimari Seçimi
Bu üç ekseni doğru tanımladığınızda, projeniz için hem teknik olarak doğru hem de bütçe olarak en optimize donanım kombinasyonunu kolayca belirleyebilirsiniz.
Endüstriyel görüntü işleme, doğru donanım mimarileri ve otomasyon çözümleri için Pro Sicht Blog'u takip etmeye devam edin!